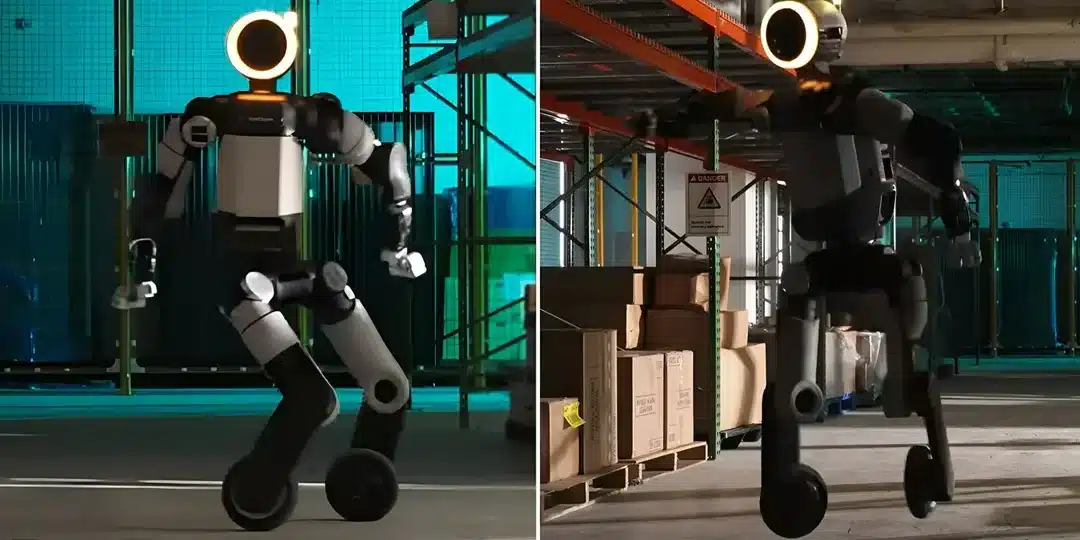
Компанія Boston Dynamics встановила колеса від електросамоката на свого гуманоїдного робота Atlas замість ніг — не як комерційний продукт, а як дослідницьку платформу для перевірки систем керування та меж фізичних можливостей виконавчих механізмів.
Boston Dynamics модифікувала гуманоїдного робота Atlas, замінивши йому ноги парою коліс від електричного самоката. Колеса під'єднали через спеціальний адаптер безпосередньо до існуючих актуаторів гомілковостопного суглоба — жодних інших суттєвих апаратних змін не знадобилося.
Колісний Atlas не є запланованим комерційним продуктом. Компанія розробила цю конфігурацію як дослідницьку платформу, щоб вивчити, як гуманоїд справляється з тривалим рухом на високій швидкості та важкими вантажами, а також перевірити системи керування на основі машинного навчання в умовах, наближених до фізичних меж виконавчих механізмів.
Програмну модель робота також не перебудовували з нуля: інженери просто замінили імітовані ноги колесами, здатними до безперервного обертання. Така простота стала можливою завдяки модульній конструкції Atlas, яку Boston Dynamics спочатку проектувала з розрахунком на масштабованість виробництва та легше обслуговування.
Під час випробувань колеса змушували двигуни одночасно видавати значний крутний момент і підтримувати високі швидкості обертання. Кожне прискорення, поворот і зупинка створювали постійне навантаження на виконавчі механізми — саме ті умови, які інженери прагнули відтворити.
Окремим напрямом стало дослідження навчання з підкріпленням. Цей метод тренує робота через повторювані симуляції, щоб система керування виявляла ефективні рухи. Однак перенесення вивчених моделей поведінки на реальне обладнання пов'язане з принциповою проблемою: змодельований двигун може поводитися інакше, ніж його фізичний аналог, а розбіжність між симуляцією та реальністю здатна зробити рухи, які працюють віртуально, нежиттєздатними на справжньому роботі.
Для розв'язання цієї проблеми інженери провели фізичні експерименти, виміряли поведінку актуаторів і скоригували параметри моделювання відповідно до фактичних характеристик обладнання. Паралельно вони змінили тренувальні команди, функції винагороди та систему контролю постави — це допомогло Atlas виробити плавні рухи перекочування.
Окрім їзди на колесах, робот виконав стрибок із обертанням на 360 градусів за допомогою контролера відстеження траєкторії, який орієнтувався на записані дані про рухи людини. Маневр вдався з першої спроби. Перед стрибком Atlas повертав нижню частину тіла у стартове положення — поведінка, яка, за спостереженнями інженерів, виникла в результаті навчання з підкріпленням як спосіб ефективніше використати доступне зчеплення.
Раніше Boston Dynamics також оснастила Atlas новою чотирипальцевою рукою з 13 ступенями свободи, призначеною для маніпулювання об'єктами та роботи з інструментами. За словами компанії, рука розроблялася з урахуванням комплексу вимог: спритності, міцності, довговічності, сенсорних можливостей, технологічності та можливості тренувати роботизовану поведінку в симуляції.