Тайвань розробляє систему на основі штучного інтелекту для автономної координації роїв безпілотників, яка має забезпечити безперервний моніторинг моря та протистояти операціям Китаю у «сірій зоні», повідомила Рада у справах океану Тайваню.
Рада у справах океану Тайваню (OAC) оголосила про розробку системи штучного інтелекту для координації роїв безпілотників. Її головне призначення — безперервне морське спостереження та протидія китайським операціям у «сірій зоні».
Дослідницька група під керівництвом Національного університету Чен Гун вже завершила симуляцію одночасного польоту двох роїв по 20 дронів кожен. За оцінкою відомства, проєкт знаменує принципову зміну підходу: від індивідуального керування окремими апаратами до автономної координації цілих груп.
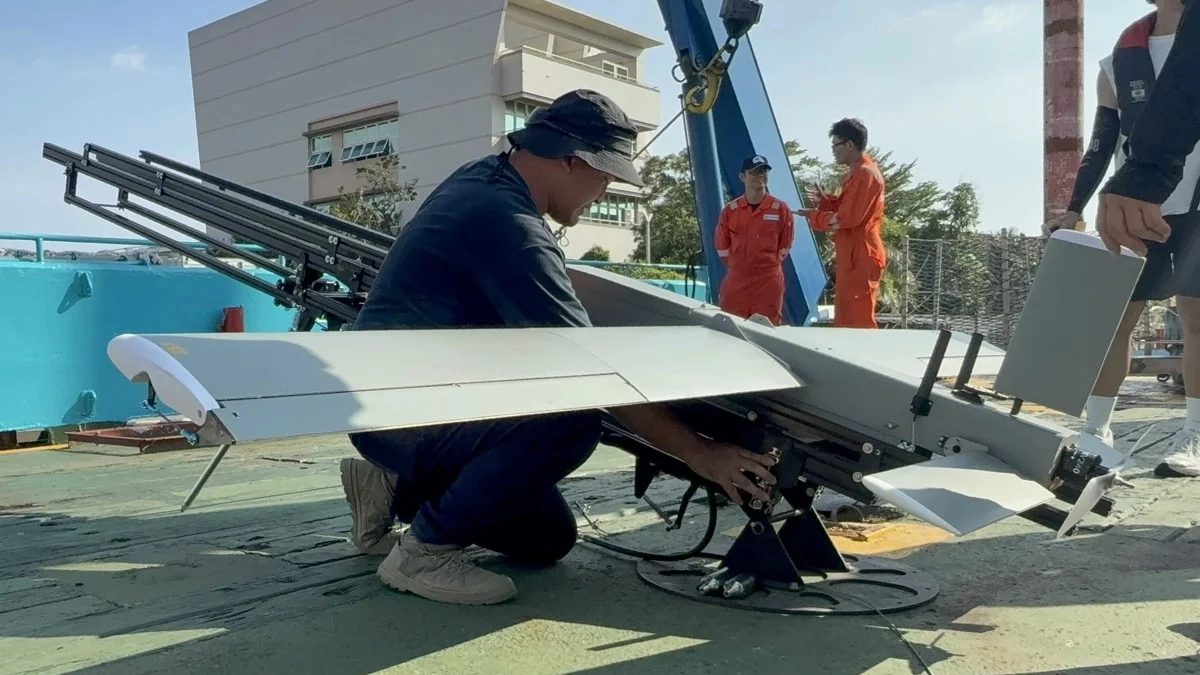
В основі системи — три американські безпілотники літакового типу з вертикальним злетом і посадкою: JUMP 20, V-BAT та Flexrotor. Завдяки багатоагентному навчанню з підкріпленням вони здатні самостійно розподіляти бойові завдання, прокладати маршрути й утримувати стрій. Для безпеки польотів інтегровано алгоритми запобігання зіткненням за принципом «ведучий — ведений» і систему динамічного уникнення перешкод із просторовим ешелонуванням; обов'язкова вертикальна дистанція між дронами становить не менше 30 метрів.
«Наступний етап включатиме напівнатурне моделювання, інтеграцію прототипів та льотні випробування над реальними морськими акваторіями для оцінки надійності в різних морських і погодних умовах», — йдеться в заяві OAC.
У відомстві також пояснили, що рої безпілотників стануть додатковими «очима в небі» для тайванської берегової охорони під час реагування на «різні форми провокацій у «сірій зоні»» з боку Пекіна. Програма є частиною ширшої ініціативи OAC зі створення інтегрованої морсько-повітряної берегової охорони, яка поєднає безпілотні платформи з модернізованими системами розвідки, спостереження та рекогносцирування.
Обґрунтовуючи курс на роєві технології, в OAC послалися на досвід воєн в Україні та на Близькому Сході, які, на їхню думку, продемонстрували еволюцію безпілотників від платформ з індивідуальним управлінням до скоординованих роїв різнотипних апаратів.